
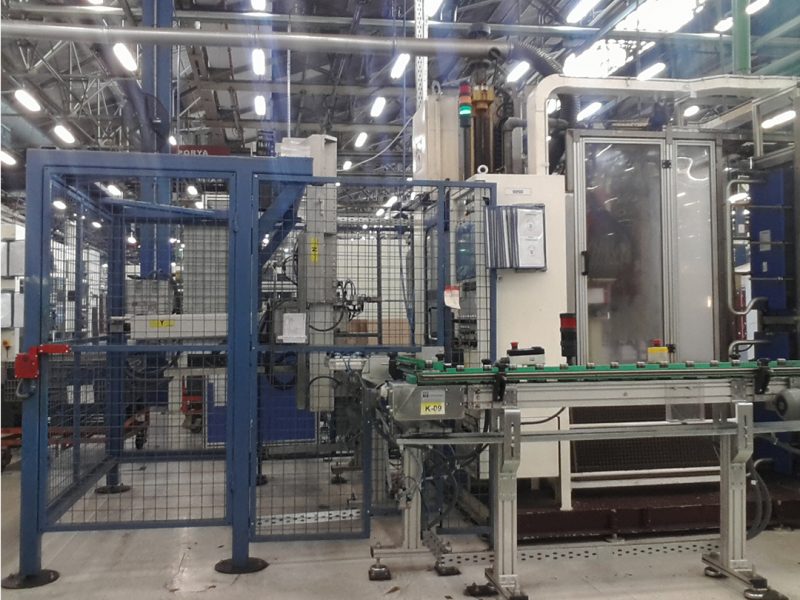
Endüstriyel otomasyonda robot denilince çoğu kişinin aklına çok eklemli robot kolları gelir. Oysa üretim hatlarında en yaygın kullanılan otomasyon çözümlerinden biri kartezyen robotlardır. Adını koordinat sisteminden alan bu yapı, doğrusal eksenler üzerinde hareket ederek belirli bir hacim içinde çalışır. Bu yazıda kartezyen robotların çalışma mantığını ve hangi uygulamalarda tercih edildiğini ele aldık.
Çalışma Mantığı
Kartezyen robotlar birbirine dik konumlanmış doğrusal eksenler üzerine kurulur. X, Y ve Z olarak adlandırılan bu eksenler, robotun çalışma alanını bir dikdörtgen prizma biçiminde tanımlar.
Her eksen kendi tahrik sistemiyle hareket eder. Hareket genellikle servo motor ve doğrusal kızak düzeneğiyle sağlanır. Eksenlerin bağımsız çalışması, konumlandırmanın hesaplanmasını ve programlanmasını sadeleştirir.
Bu yapı sayesinde robotun ulaşacağı nokta doğrudan koordinatla tanımlanır. Karmaşık açı hesabı gerekmediği için devreye alma süreci daha kısa sürer.
Robot Kolundan Ayrılan Yönleri
Çok eklemli robot kolları küresel bir çalışma alanına sahiptir ve dar alanlarda esnek hareket sunar. Kartezyen robotlar ise doğrusal eksenler üzerinde çalıştığı için çalışma alanı dikdörtgen bir hacim olarak tanımlanır.
Bu fark, iki yapının farklı uygulamalarda tercih edilmesini açıklar. Geniş ve düzenli bir alanda tekrarlanan taşıma ve yerleştirme işlerinde kartezyen yapı öne çıkar. Karmaşık açılarda yönelim gerektiren işlerde ise eklemli yapılar kullanılır.
Kartezyen sistemlerde çalışma alanının genişletilmesi de görece kolaydır. Eksen uzunluğunun artırılması, aynı yapıyla daha büyük bir hacmin taranmasını sağlar.
Kullanım Alanları
Kartezyen robotlar en çok tekrar eden alma ve yerleştirme işlerinde kullanılır. Üretim hattından çıkan ürünün paletlenmesi, kutulama hattına aktarılması ve tezgâhlar arasında parça transferi bu uygulamaların başında gelir.
Paketleme hatlarında ürünlerin kutu içine yerleştirilmesi de yaygın bir kullanımdır. Ürünün konumu sabit olduğunda ve hareket tekrarlandığında bu yapı verimli çalışır.
Tezgâh besleme uygulamalarında robot, işlenecek parçayı tezgâha yerleştirir ve işlem bitince alır. Bu kullanım özellikle seri üretimde operatör yükünü azaltır.
Depolama tarafında ise kartezyen yapı, raf sistemleri arasında hareket eden düzeneklerin temelini oluşturur. Otomatik depo sistemlerinde bu mantık sıkça kullanılır. Bu konudaki çözümler için otomatik depo sistemi sayfamıza bakabilirsiniz.
Tasarımda Belirleyici Başlıklar
Bir kartezyen robotun tasarımı, taşınacak yükün ağırlığıyla başlar. Yük arttıkça eksen profilinin kesiti, tahrik sisteminin gücü ve kızak yapısı buna göre belirlenir.
İkinci başlık çevrim süresidir. Hattın dakikada kaç parça işlediği, robotun hareket hızını ve ivmelenmesini belirler. Yüksek hız gerektiren uygulamalarda hafif hareketli parçalar tercih edilir.
Üçüncü başlık konumlandırma hassasiyetidir. Elektronik montaj gibi uygulamalarda istenen hassasiyet, ağır parça taşımaya göre çok daha yüksektir ve bu da tahrik ile ölçüm sisteminin seçimini değiştirir.
Son olarak tutucu tasarımı gelir. Parçanın vakumla mı, mekanik kavrayıcıyla mı yoksa manyetik bir düzenekle mi tutulacağı, malzeme ve yüzey yapısına göre belirlenir.
Hatla Bütünleşik Çalışma
Kartezyen robot tek başına değil, hattın parçası olarak çalışır. Öncesinde ve sonrasında konumlanan taşıma sistemleriyle senkronize olması gerekir.
Bu nedenle robot tasarımı, bağlanacağı konveyör hattıyla birlikte planlanır. Besleme hızının robot çevrim süresiyle uyumlu olması, hattın bir noktada tıkanmasını önler. Taşıma sistemlerimiz için konveyörler kategorimizi inceleyebilirsiniz.
Güvenlik tarafı da bu planlamanın parçasıdır. Robotun çalışma alanına erişimi sınırlayan koruma çözümleri, hat tasarımında baştan konumlandırılır.
Bakım ve Kullanım Ömrü
Kartezyen sistemlerde bakım, doğrusal kızaklar ve tahrik elemanları üzerinde yoğunlaşır. Yağlama düzeninin takip edilmesi ve kızak yüzeylerinin temiz tutulması, hareketin düzgün kalmasını sağlar.
Tozlu ve talaşlı ortamlarda koruma körükleri kullanılır. Bu koruma, hareketli yüzeylerin partikülle temasını azaltır.
Planlı bakımların üretim takvimine yerleştirilmesi, plansız duruşların önüne geçen yaygın bir yaklaşımdır.
Özel Tasarım Yaklaşımı
Her üretim hattının yerleşimi ve ürün yapısı farklıdır. Bu nedenle kartezyen robot uygulamaları çoğu zaman standart bir üründen çok, hatta göre tasarlanan bir çözüm olarak ele alınır.
Tıkır Makina olarak 1986’dan bu yana yürüttüğümüz çalışmalarda bu yaklaşımı esas alıyoruz. Hat yerleşiminizi, ürün ölçülerinizi ve çevrim sürenizi paylaşmanız durumunda uygun bir kurgu birlikte oluşturulabilir. Kartezyen robotlar kategorimizden çalışmalarımızı inceleyebilirsiniz.
Devreye Alma Süreci
Kartezyen robot uygulamalarında devreye alma birkaç aşamada ilerler. Mekanik montaj tamamlandıktan sonra eksenlerin referanslanması yapılır ve çalışma sınırları tanımlanır.
Ardından hareket programı yazılır ve deneme çevrimleri gerçekleştirilir. Bu aşamada çevrim süresi ölçülür ve gerekirse hız ile ivme değerleri yeniden düzenlenir.
Son adımda operatör eğitimi verilir. Sistemin günlük kullanımı, hata durumunda yapılacaklar ve temel bakım adımları bu eğitimin kapsamında yer alır.
Mevcut Hatta Entegrasyon
Yeni kurulan hatların yanında mevcut hatlara da kartezyen robot eklenebilir. Bu durumda ilk adım sahadaki ölçülerin alınmasıdır.
Mevcut makinelerin konumu, tavan yüksekliği, kolon yerleşimi ve operatör geçiş güzergâhları bu ölçümün parçasıdır. Tasarım bu kısıtlar üzerinden yapılır.
Elektrik ve basınçlı hava altyapısının yeterliliği de bu aşamada değerlendirilir. Eksik kalan noktalar projeye dahil edilir.
Sıkça Sorulan Sorular
Kartezyen robot ile robot kolu arasındaki fark nedir
Kartezyen robot doğrusal eksenler üzerinde çalışır ve çalışma alanı dikdörtgen bir hacim olarak tanımlanır. Robot kolu ise eklemli yapısıyla küresel bir alanda hareket eder.
Hangi uygulamalarda tercih edilir
Tekrar eden alma ve yerleştirme, paletleme, tezgâh besleme ve paketleme uygulamalarında sık kullanılır.
Çalışma alanı sonradan genişletilebilir mi
Eksen uzunluğunun artırılması mümkündür. Bu değişiklik tahrik sistemi ve taşıyıcı yapı hesaplarıyla birlikte değerlendirilir.
Tasarım için hangi bilgiler gerekir
Taşınacak yükün ağırlığı, çevrim süresi, konumlandırma hassasiyeti ve hat yerleşimi tasarımın çıkış noktasını oluşturur.
